Dilettant Guido,
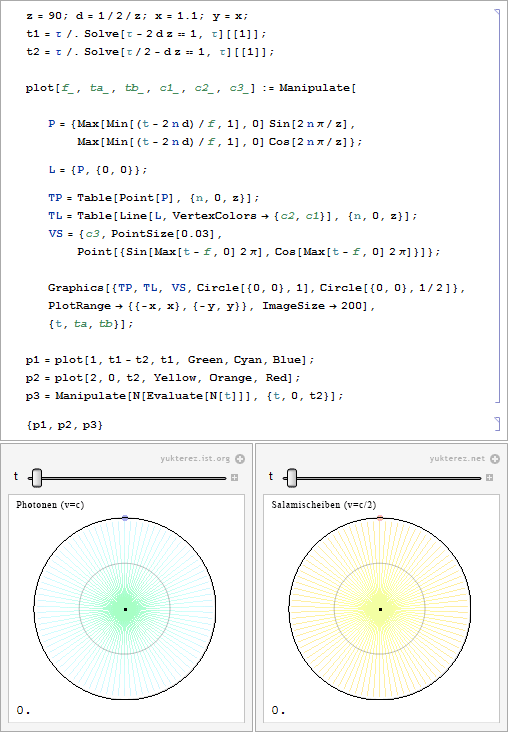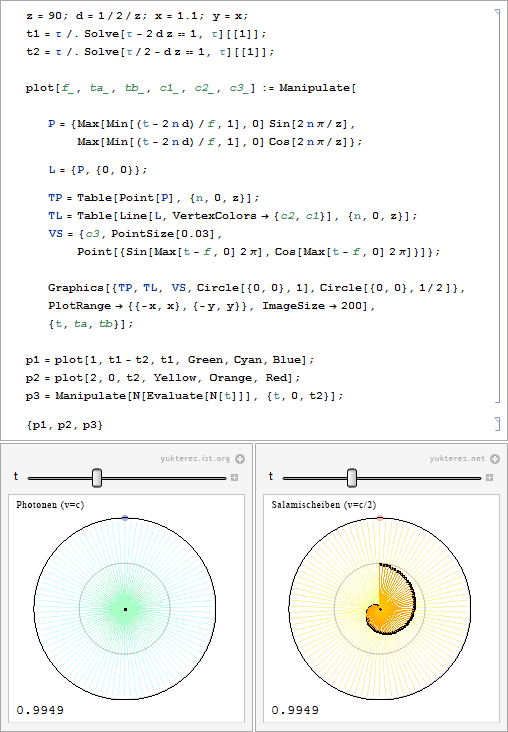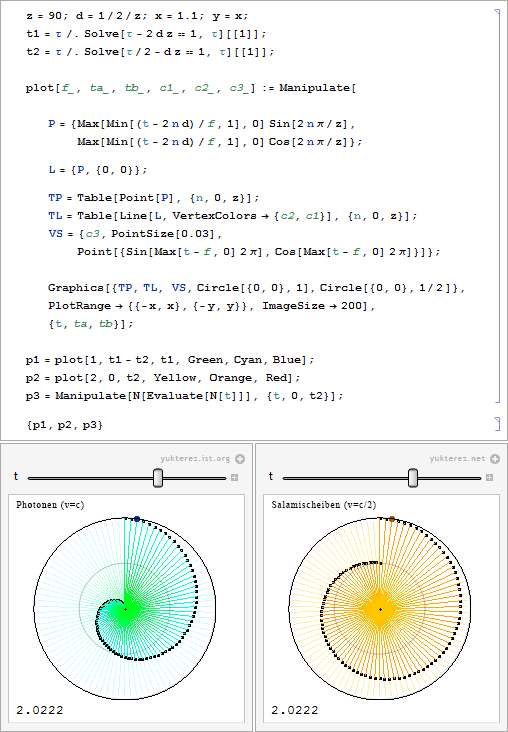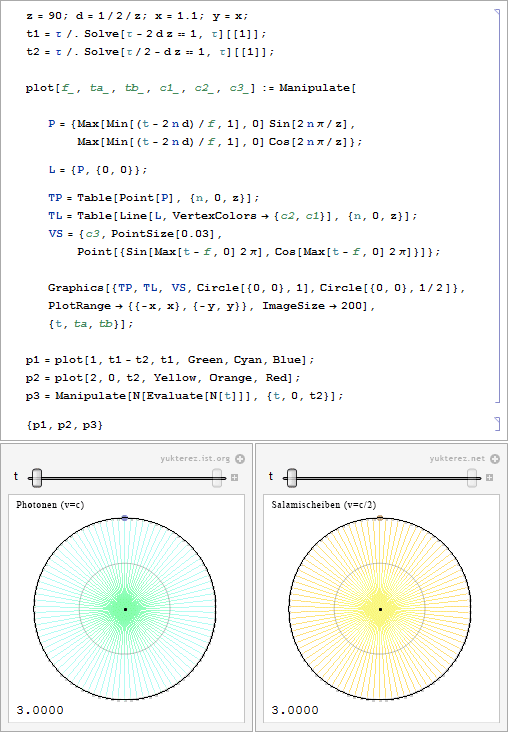
nennst du so ein Geschmiere etwa eine Rechnung? Da muss ich dich enttäuschen, den Mist kannst du gleich wieder in die Tonne aus der du ihn gezogen hast klopfen. Ich würde sagen du und deine Saufkumpanen hattet eure Chance, jetzt werde ich zeigen wie so was wirklich geht. Ich demonstriere also wieder mal die Bewegung unseres Sonnensystems ohne Berücksichtigung der Zentrifugalkraft, so wie es sich bei einer Betrachtung aus einem nichtrotierenden Inertialsystem gehört. Die einzige Kraft die einfließt ist

und das ist definitiv nicht die Zentrifugalkraft. Ohne diese ergeben sich genau die Bahnen die man auch tatsächlich beobachtet:
Dateianhang:
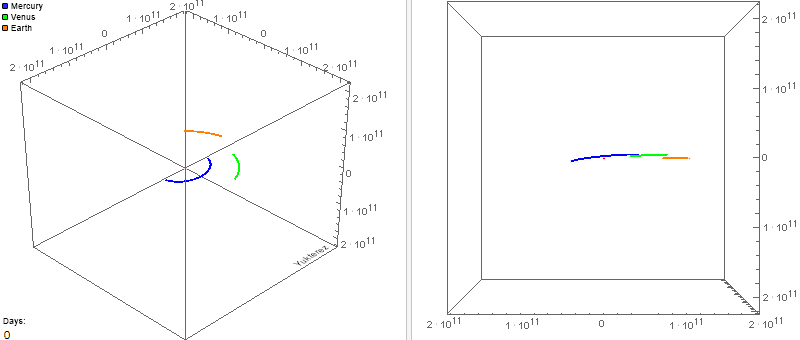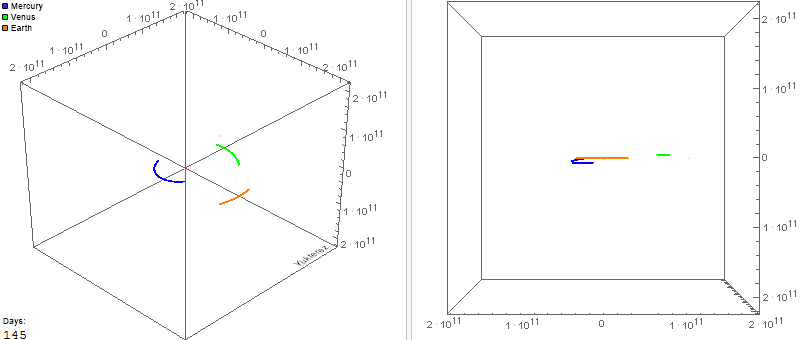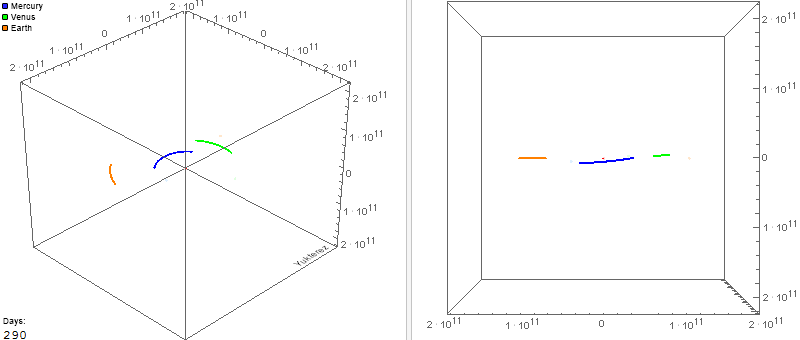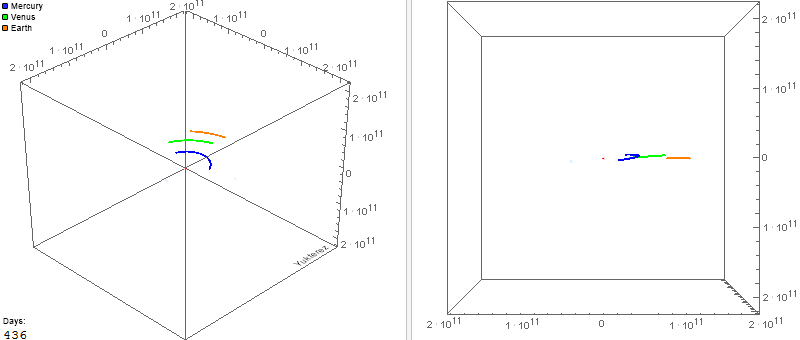 inneres.system.mehrkörpersimulation.gif [ 239.22 KiB | 6705-mal betrachtet ]
Sind die Bahnen also falsch weil ich die Zentrifugalkraft nicht berücksichtigt habe, oder sind sie aber richtig, und man muss sie gar nicht berücksichtigen? Vielleicht, so werden Highway, Chief, Pernes, Markweger und Spaßratz womöglich sagen, habe ich in meinem Code ja ohne es zu wissen die Zentrifugalkraft berücksichtigt? Sieht wohl leider nicht so aus:
Code:
(* Sonne *)
M1 = mSol;
Q1 = 0;
P1x = +4.767411813724087*^+5 km;
P1y = -4.881392129931528*^+4 km;
P1z = -2.184128405553382*^+4 km;
v1x = +5.632851183659290*^-3 km/sek;
v1y = +1.020293715934504*^-2 km/sek;
v1z = -1.481762989445804*^-4 km/sek;
(* Merkur *)
M2 = 3.302*^23 kg;
Q2 = 0;
P2x = +5.357892741028007*^+7 km;
P2y = -1.147221840127503*^+6 km;
P2z = -4.983469907397524*^+6 km;
v2x = -8.396224055586826*^+0 km/sek;
v2y = +5.089273470880620*^+1 km/sek;
v2z = +4.928244620166743*^+0 km/sek;
(* Venus *)
M3 = 4.8685*^24 kg;
Q3 = 0;
P3x = -3.828375486384919*^+7 km;
P3y = +1.001776253505679*^+8 km;
P3z = +3.588675833902176*^+6 km;
v3x = -3.277640635284602*^+1 km/sek;
v3y = -1.281675204600856*^+1 km/sek;
v3z = +1.715864558132450*^+0 km/sek;
(* Erde *)
M4 = 5.97219*^24 kg;
Q4 = 0;
P4x = -1.436305243395423*^+8 km;
P4y = -4.046527983363845*^+7 km;
P4z = -2.022577828499544*^+4 km;
v4x = +7.558464309586846*^+0 km/sek;
v4y = -2.877403274780793*^+1 km/sek;
v4z = -2.203233704649544*^-4 km/sek;
(* Schweif *)
Tmin = yr/12;
(* Eckdaten *)
G = 667384/10^16; (*Gravitationskonstante*)
\[CurlyEpsilon]0 = 8.854187817*^-12; (* Feldkonstante *)
Au = 149597870690; (*Astronomische Einheit*)
mSol = 1988*10^27; (*Sonnenmasse*)
kg = 1; m = 1; sek = 1; km = 1000 m; yr = 31536000 sek;
(* Container *)
Funktion[{{x1x_, y1y_, z1z_}, {x2x_, y2y_, z2z_}, {x3x_, y3y_,
z3z_}, {x4x_, y4y_, z4z_}},
{{vx1x_, vy1y_, vz1z_}, {vx2x_, vy2y_, vz2z_}, {vx3x_, vy3y_,
vz3z_}, {vx4x_, vy4y_, vz4z_}},
{m1_, m2_, m3_, m4_},
{q1_, q2_, q3_, q4_},
T_, plotType : ("x" | "v"), plotOptions___] :=
Module[{nds, Tmax, funcToPlot},
(* DGL *)
nds = NDSolve[{
x1'[t] == vx1[t], y1'[t] == vy1[t], z1'[t] == vz1[t],
x2'[t] == vx2[t], y2'[t] == vy2[t], z2'[t] == vz2[t],
x3'[t] == vx3[t], y3'[t] == vy3[t], z3'[t] == vz3[t],
x4'[t] == vx4[t], y4'[t] == vy4[t], z4'[t] == vz4[t],
vx1'[t] ==
(G m2 (x2[t] - x1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (G m3 (x3[t] - x1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (G m4 (x4[t] - x1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (G m5 (x5[t] - x1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (G m6 (x6[t] - x1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3] +
(-q1*q2/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (x2[t] - x1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (-q1*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (x3[t] - x1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (-q1*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (x4[t] - x1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (-q1*
q5/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (x5[t] - x1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (-q1*
q6/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (x6[t] - x1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3],
vy1'[t] ==
(G m2 (y2[t] - y1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (G m3 (y3[t] - y1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (G m4 (y4[t] - y1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (G m5 (y5[t] - y1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (G m6 (y6[t] - y1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3] +
(-q1*q2/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (y2[t] - y1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (-q1*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (y3[t] - y1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (-q1*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (y4[t] - y1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (-q1*
q5/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (y5[t] - y1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (-q1*
q6/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (y6[t] - y1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3],
vz1'[t] ==
(G m2 (z2[t] - z1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (G m3 (z3[t] - z1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (G m4 (z4[t] - z1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (G m5 (z5[t] - z1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (G m6 (z6[t] - z1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3] +
(-q1*q2/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (z2[t] - z1[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (-q1*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (z3[t] - z1[t]))/
Sqrt[((x3[t] - x1[t])^2 + (y3[t] - y1[t])^2 + (z3[t] -
z1[t])^2)^3] + (-q1*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (z4[t] - z1[t]))/
Sqrt[((x4[t] - x1[t])^2 + (y4[t] - y1[t])^2 + (z4[t] -
z1[t])^2)^3] + (-q1*
q5/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (z5[t] - z1[t]))/
Sqrt[((x5[t] - x1[t])^2 + (y5[t] - y1[t])^2 + (z5[t] -
z1[t])^2)^3] + (-q1*
q6/(4 \[Pi] \[CurlyEpsilon]0 )/m1 (z6[t] - z1[t]))/
Sqrt[((x6[t] - x1[t])^2 + (y6[t] - y1[t])^2 + (z6[t] -
z1[t])^2)^3],
vx2'[t] ==
(G m1 (x1[t] - x2[t]))/
Sqrt[((x1[t] - x2[t])^2 + (y1[t] - y2[t])^2 + (z1[t] -
z2[t])^2)^3] + (G m3 (x3[t] - x2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (G m4 (x4[t] - x2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3] +
(-q2*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (x1[t] - x2[t]))/
Sqrt[((x1[t] - x2[t])^2 + (y1[t] - y2[t])^2 + (z1[t] -
z2[t])^2)^3] + (-q2*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (x3[t] - x2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (-q2*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (x4[t] - x2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3],
vy2'[t] ==
(G m1 (y1[t] - y2[t]))/
Sqrt[((x1[t] - x2[t])^2 + (y1[t] - y2[t])^2 + (z1[t] -
z2[t])^2)^3] + (G m3 (y3[t] - y2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (G m4 (y4[t] - y2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3] +
(-q2*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (y1[t] - y2[t]))/
Sqrt[((x1[t] - x2[t])^2 + (y1[t] - y2[t])^2 + (z1[t] -
z2[t])^2)^3] + (-q2*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (y3[t] - y2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (-q2*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (y4[t] - y2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3],
vz2'[t] ==
(G m1 (z1[t] - z2[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (G m3 (z3[t] - z2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (G m4 (z4[t] - z2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3] +
(-q2*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (z1[t] - z2[t]))/
Sqrt[((x2[t] - x1[t])^2 + (y2[t] - y1[t])^2 + (z2[t] -
z1[t])^2)^3] + (-q2*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (z3[t] - z2[t]))/
Sqrt[((x3[t] - x2[t])^2 + (y3[t] - y2[t])^2 + (z3[t] -
z2[t])^2)^3] + (-q2*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m2 (z4[t] - z2[t]))/
Sqrt[((x4[t] - x2[t])^2 + (y4[t] - y2[t])^2 + (z4[t] -
z2[t])^2)^3],
vx3'[t] ==
(G m1 (x1[t] - x3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (G m2 (x2[t] - x3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (G m4 (x4[t] - x3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3] +
(-q3*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (x1[t] - x3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (-q3*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (x2[t] - x3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (-q3*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (x4[t] - x3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3],
vy3'[t] ==
(G m1 (y1[t] - y3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (G m2 (y2[t] - y3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (G m4 (y4[t] - y3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3] +
(-q3*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (y1[t] - y3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (-q3*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (y2[t] - y3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (-q3*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (y4[t] - y3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3],
vz3'[t] ==
(G m1 (z1[t] - z3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (G m2 (z2[t] - z3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (G m4 (z4[t] - z3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3] +
(-q3*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (z1[t] - z3[t]))/
Sqrt[((x1[t] - x3[t])^2 + (y1[t] - y3[t])^2 + (z1[t] -
z3[t])^2)^3] + (-q3*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (z2[t] - z3[t]))/
Sqrt[((x2[t] - x3[t])^2 + (y2[t] - y3[t])^2 + (z2[t] -
z3[t])^2)^3] + (-q3*
q4/(4 \[Pi] \[CurlyEpsilon]0 )/m3 (z4[t] - z3[t]))/
Sqrt[((x4[t] - x3[t])^2 + (y4[t] - y3[t])^2 + (z4[t] -
z3[t])^2)^3],
vx4'[t] ==
(G m1 (x1[t] - x4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (G m2 (x2[t] - x4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (G m3 (x3[t] - x4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3] +
(-q4*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (x1[t] - x4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (-q4*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (x2[t] - x4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (-q4*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (x3[t] - x4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3],
vy4'[t] ==
(G m1 (y1[t] - y4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (G m2 (y2[t] - y4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (G m3 (y3[t] - y4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3] +
(-q4*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (y1[t] - y4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (-q4*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (y2[t] - y4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (-q4*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (y3[t] - y4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3],
vz4'[t] ==
(G m1 (z1[t] - z4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (G m2 (z2[t] - z4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (G m3 (z3[t] - z4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3] +
(-q4*q1/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (z1[t] - z4[t]))/
Sqrt[((x1[t] - x4[t])^2 + (y1[t] - y4[t])^2 + (z1[t] -
z4[t])^2)^3] + (-q4*
q2/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (z2[t] - z4[t]))/
Sqrt[((x2[t] - x4[t])^2 + (y2[t] - y4[t])^2 + (z2[t] -
z4[t])^2)^3] + (-q4*
q3/(4 \[Pi] \[CurlyEpsilon]0 )/m4 (z3[t] - z4[t]))/
Sqrt[((x3[t] - x4[t])^2 + (y3[t] - y4[t])^2 + (z3[t] -
z4[t])^2)^3],
x1[0] == x1x, y1[0] == y1y, z1[0] == z1z,
x2[0] == x2x, y2[0] == y2y, z2[0] == z2z,
x3[0] == x3x, y3[0] == y3y, z3[0] == z3z,
x4[0] == x4x, y4[0] == y4y, z4[0] == z4z,
vx1[0] == vx1x, vy1[0] == vy1y, vz1[0] == vz1z,
vx2[0] == vx2x, vy2[0] == vy2y, vz2[0] == vz2z,
vx3[0] == vx3x, vy3[0] == vy3y, vz3[0] == vz3z,
vx4[0] == vx4x, vy4[0] == vy4y, vz4[0] == vz4z},
{x1, x2, x3, x4, y1, y2, y3, y4, z1, z2, z3, z4,
vx1, vx2, vx3, vx4, vy1, vy2, vy3, vy4, vz1, vz2, vz3, vz4},
{t, 0, T},
MaxSteps -> Infinity,
Method -> {"ImplicitRungeKutta",
"DifferenceOrder" -> 20},
InterpolationOrder -> All];
(* Solve *)
If[Head[nds] =!= NDSolve, Tmax = nds[[1, 1, 2, 1, 1, 2]];
funcToPlot =
If[plotType ===
"x", {{x1[t], y1[t], z1[t]}, {x2[t], y2[t], z2[t]}, {x3[t],
y3[t], z3[t]}, {x4[t], y4[t], z4[t]}}, {{vx1[t], vy1[t],
vz1[t]}, {vx2[t], vy2[t], vz2[t]}, {vx3[t], vy3[t],
vz3[t]}, {vx4[t], vy4[t], vz4[t]}}] /. nds[[1]];
(* Plot *)
ParametricPlot3D[Evaluate[funcToPlot],
{t, Tmax - Tmin, Tmax},
PlotStyle -> {{Red, Thick}, {Blue, Thick}, {Green,
Thick}, {Orange, Thick}},
(* Plot Range *)
PlotRange -> {{-3/2 Au, 3/2 Au}, {-3/2 Au, 3/2 Au}, {-3/2 Au,
3/2 Au}}, AspectRatio -> 1,
MaxRecursion -> ControlActive[3, Infinity], Axes -> True,
plotOptions], Text["Yukterez Mod."]]] // Quiet
(* Manipulate *)
plot[a_, b_, c_] := Quiet[Manipulate[Show[Funktion[{
{P1x, P1y, P1z},
{P2x, P2y, P2z},
{P3x, P3y, P3z},
{P4x, P4y, P4z}},
{{v1x, v1y, v1z},
{v2x, v2y, v2z},
{v3x, v3y, v3z},
{v4x, v4y, v4z}},
{M1, M2, M3, M4},
{Q1, Q2, Q3, Q4},
T, xv, ImageSize -> {380, 380}],
(* Startpositionen *)
Graphics3D[{
{LightRed, Point[{P1x, P1y, P1z}]},
{LightBlue, Point[{P2x, P2y, P2z}]},
{LightGreen, Point[{P3x, P3y, P3z}]},
{LightOrange, Point[{P4x, P4y, P4z}]}}],
(* Perspektive *)
ViewPoint -> {a, b, c}],
{{xv, "x", "Modus"}, {"x" -> "Position"}},
(* Zeitregler *)
{{T, Tmin, "Time"}, Tmin, 3 yr}, ControlPlacement -> {Bottom}]];
(* Yukterez Code *)
p1 = plot[0, 0, 4]
p2 = plot[0, 4, 0]
p3 = plot[4, 4, 4]
Und jetzt schauen wir uns einmal die "Rechnungen" der Highway und Chief Gang an:
Zitat:
Highway hat geschrieben:
Chief hat geschrieben:
rot schwarz blau
Spaßratz hat geschrieben:
rmw hat geschrieben:
Ich auch!
Pernes hat geschrieben:
Auf die Frage
Deix hat geschrieben:
kann es daher nur eine vernünftige Antwort geben.
Eiskalt servierend,

 Anmelden
 Registrieren
 FAQ
 Suche