Der
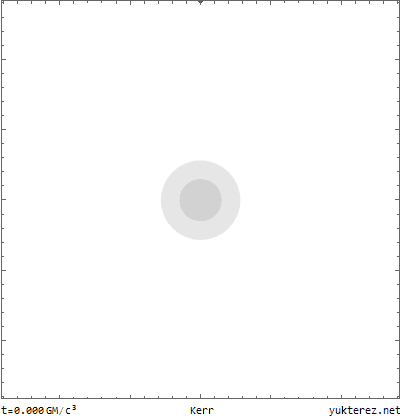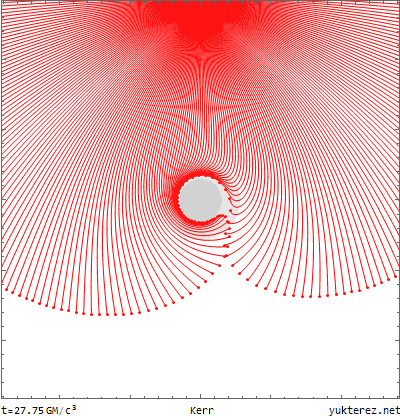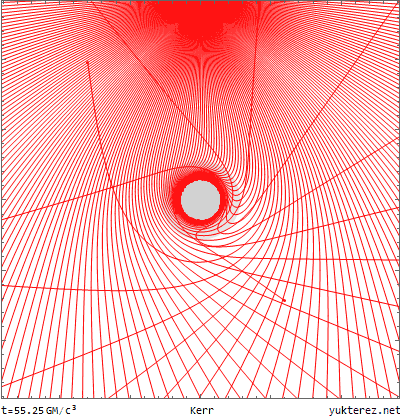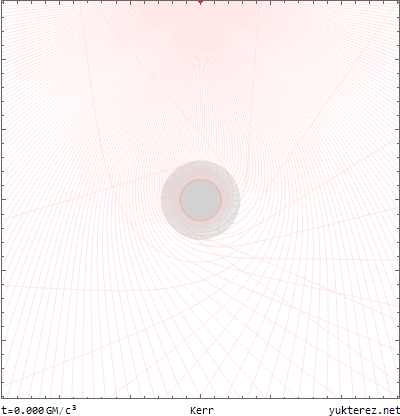
Kerr-Simulator hat ein Update erhalten: erstens wurde das numerische Display erweitert, und zweitens kann man jetzt zwischen der Darstellung in pseudosphärischen Boyer-Lindquist und umfanggetreuen Kerr-Schild Koordinaten
umschalten (für ersteres A=0, für letzteres A=a setzen). Als Startgrößen kann man entweder
E und die beiden
L-Komponenten oder wahlweise die lokale bzw. alternativ dazu die beobachtete
verzögerte Geschwindigkeit mit dem vertikalen
Abschusswinkel α und dem
Bahninklinationswinkel ψ, oder direkt
vx, vy, vz eingeben:

das neue Display:
Code:
01) Eigenzeit des Testpartikels
02) Koordinatenzeit
03) Insgesamte Zeitdilatation
04) Gravitative Zeitdilatation
05) Boyer Lindquist Radius
06) BL Längengrad in Radianten
07) BL Breitengrad in Radianten
08) Radialer Linearimpuls
09) Axialer Linearimpuls
10) Polarer Linearimpuls
11) Kinetische Energie
12) Potentielle Energie
13) Totale Energie
14) Carter Konstante
15) Achsialer Drehimpuls
16) Polarer Drehimpuls
17) Radialer Impuls
18) Kartesischer Radius
19) Kartesische x-Achse
20) Kartesische y-Achse
21) Kartesische z-Achse
22) Lokale Fluchtgeschwindigkeit
23) Verzögerte Geschwindigkeit
24) Framedrag verzögerte Winkelgeschwindigkeit
25) Framedrag lokale Transversalgeschwindigkeit
26) Framedrag beobachtete Transversalgeschwindigkeit
27) Beobachtete Totalgeschwindigkeit
28) Lokale Geschwindigkeit
Der modernisierte Code:
Code:
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| Mathematica Syntax | http://kerr.yukterez.net | Version: 15.02.2018 |||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
ClearAll["Global`*"]
mt1={"StiffnessSwitching", Method-> {"ExplicitRungeKutta", Automatic}};
mt2={"EventLocator", "Event"-> (r[t]-1000001/1000000 rA)};
mt3={"ImplicitRungeKutta", "DifferenceOrder"-> 20};
mt4={"EquationSimplification"-> "Residual"};
mt0=Automatic;
mta=mt0;
wp=MachinePrecision;
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 1) STARTBEDINGUNGEN EINGEBEN |||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
A=a; (* pseudosphärisch: A=0, kartesisch: A=a *)
crd=1; (* Boyer-Lindquist: crd=1, Kerr-Schild crd=2 *)
dsp=1; (* Display Modus *)
tmax=300; (* Eigenzeit *)
Tmax=300; (* Koordinatenzeit *)
TMax=Min[Tmax, т[plunge-1*^-3]]; tMax=Min[tmax, plunge]; (* Integrationsende *)
r0=7; (* Startradius *)
θ0=π/2; (* Breitengrad *)
φ0=0; (* Längengrad *)
a=9/10; (* Spinparameter *)
μ=If[v0==1, 0, -1]; (* Baryon: μ=-1, Photon: μ=0 *)
v0=4/10; (* Anfangsgeschwindigkeit *)
α0=0; (* vertikaler Abschusswinkel *)
ψ0=ArcTan[5/6]; (* Bahninklinationswinkel *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 2) GESCHWINDIGKEITS-, ENERGIE UND DREHIMPULSKOMPONENTEN ||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
vr0=v0 Sin[α0]; (* radiale Geschwindigkeitskomponente *)
vθ0=v0 Cos[α0] Sin[ψ0]; (* longitudinale Geschwindigkeitskomponente *)
vφ0=v0 Cos[α0] Cos[ψ0]; (* latitudinale Geschwindigkeitskomponente *)
x0BL[A_]:=Sqrt[r0^2+A^2] Sin[θ0] Cos[φ0]; (* Anfangskoordinaten *)
y0BL[A_]:=Sqrt[r0^2+A^2] Sin[θ0] Sin[φ0];
z0[A_]:=r0 Cos[θ0];
x0KS[A_]:=((r0 Cos[φ0]+A Sin[φ0]) Sin[θ0]);
y0KS[A_]:=((r0 Sin[φ0]-A Cos[φ0]) Sin[θ0]);
x0[A_]:=If[crd==1, x0BL[A], x0KS[A]];
y0[A_]:=If[crd==1, y0BL[A], y0KS[A]];
ε=Sqrt[δ Ξ/χ]/j[v0]+Lz ω0; (* Energie und Drehimpulskomponenten *)
Lz=vφ0 Ы/j[v0];
pθ0=vθ0 Sqrt[Ξ]/j[v0];
pr0=vr0 Sqrt[(Ξ/δ)/j[v0]^2];
Q=Limit[pθ0^2+(Lz^2 Csc[θ1]^2-a^2 (ε^2+μ)) Cos[θ1]^2, θ1->θ0]; (* Carter Konstante *)
k=Q+Lz^2+a^2 (ε^2+μ); (* Carter k *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 3) RADIUS NACH GESCHWINDIGKEIT UND VICE VERSA ||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
rPro=2 (1+Cos[2/3 ArcCos[-a]]); (* prograder Photonenorbitradius *)
rRet=2 (1+Cos[2/3 ArcCos[+a]]); (* retrograder Photonenorbitradius *)
rTeo=1+2 Sqrt[1-a^3/3] Cos[ArcCos[(1-a^2)/(1-a^2/3)^(3/2)]/3];
δp[r_,a_]:=Quiet[δi/.NSolve[(a^4(-1+r)+2(-3+r)r^4+a^2r(6+r(-5+3 r))+ (* Eq. Ink. Winkel *)
4a Sqrt[a^2+(-2+r)r](a^2+3 r^2)Cos[δi]-a^2(3+r)(a^2+(-2+r)r)Cos[2δi])/(2r(a^2+
(-2+r)r)(r^3+a^2(2+r)))==0&&δi<=π&&δi>=0,δi][[1]]];
vPro=(a^2-2a Sqrt[r0]+r0^2)/(Sqrt[a^2+(-2+r0)r0](a+r0^(3/2))); (* Kreisgeschwindigkeit + *)
vRet=(a^2+2a Sqrt[r0]+r0^2)/(Sqrt[a^2+(-2+r0)r0](a-r0^(3/2))); (* Kreisgeschwindigkeit - *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 4) HORIZONTE UND ERGOSPHÄREN RADIEN ||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
rE=1+Sqrt[1-a^2 Cos[θ]^2]; (* äußere Ergosphäre *)
RE[A_, w1_, w2_]:=Xyz[xyZ[
{Sqrt[rE^2+A^2] Sin[θ] Cos[φ], Sqrt[rE^2+A^2] Sin[θ] Sin[φ], rE Cos[θ]}, w1], w2];
rG=1-Sqrt[1-a^2 Cos[θ]^2]; (* innere Ergosphäre *)
RG[A_, w1_, w2_]:=Xyz[xyZ[
{Sqrt[rG^2+A^2] Sin[θ] Cos[φ], Sqrt[rG^2+A^2] Sin[θ] Sin[φ], rG Cos[θ]}, w1], w2];
rA=1+Sqrt[1-a^2]; (* äußerer Horizont *)
RA[A_, w1_, w2_]:=Xyz[xyZ[
{Sqrt[rA^2+A^2] Sin[θ] Cos[φ], Sqrt[rA^2+A^2] Sin[θ] Sin[φ], rA Cos[θ]}, w1], w2];
rI=1-Sqrt[1-a^2]; (* innerer Horizont *)
RI[A_, w1_, w2_]:=Xyz[xyZ[
{Sqrt[rI^2+A^2] Sin[θ] Cos[φ], Sqrt[rI^2+A^2] Sin[θ] Sin[φ], rI Cos[θ]}, w1], w2];
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 5) HORIZONTE UND ERGOSPHÄREN PLOT ||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
horizons[A_, mesh_, w1_, w2_]:=Show[
ParametricPlot3D[RE[A, w1, w2], {φ, 0, 2 π}, {θ, 0, π},
Mesh -> mesh, PlotPoints -> plp, PlotStyle -> Directive[Blue, Opacity[0.10]]],
ParametricPlot3D[RA[A, w1, w2], {φ, 0, 2 π}, {θ, 0, π},
Mesh -> None, PlotPoints -> plp, PlotStyle -> Directive[Cyan, Opacity[0.15]]],
ParametricPlot3D[RI[A, w1, w2], {φ, 0, 2 π}, {θ, 0, π},
Mesh -> None, PlotPoints -> plp, PlotStyle -> Directive[Red, Opacity[0.25]]],
ParametricPlot3D[RG[A, w1, w2], {φ, 0, 2 π}, {θ, 0, π},
Mesh -> None, PlotPoints -> plp, PlotStyle -> Directive[Red, Opacity[0.35]]]];
BLKS:=Grid[{{horizons[a, 35, 0, 0], horizons[0, 35, 0, 0]}}];
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 6) FUNKTIONEN ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
j[v_]:=Sqrt[1+μ v^2]; (* Lorentzfaktor *)
mirr=Sqrt[(Sqrt[1-a^2]+1)/2]; (* irreduzible Masse *)
я=Sqrt[Χ/Σ]Sin[θ[τ]]; (* axialer Umfangsradius *)
яi[τ_]:=Sqrt[Χi[τ]/Σi[τ]]Sin[Θ[τ]];
Ы=Sqrt[χ/Ξ]Sin[θ0];
Σ=r[τ]^2+a^2 Cos[θ[τ]]^2; (* poloidialer Umfangsradius *)
Σi[τ_]:=R[τ]^2+a^2 Cos[Θ[τ]]^2;
Ξ=r0^2+a^2 Cos[θ0]^2;
Δ=r[τ]^2-2r[τ]+a^2;
Δi[τ_]:=R[τ]^2-2R[τ]+a^2;
δ=r0^2-2r0+a^2;
Χ=(r[τ]^2+a^2)^2-a^2 Sin[θ[τ]]^2 Δ;
Χi[τ_]:=(R[τ]^2+a^2)^2-a^2 Sin[Θ[τ]]^2 Δi[τ];
χ=(r0^2+a^2)^2-a^2 Sin[θ0]^2 δ;
ц=2r[τ]/Σ; ц0=2r0/Ξ;
т[τ_]:=Evaluate[t[τ]/.sol][[1]]; (* Koordinatenzeit nach Eigenzeit *)
д[ξ_] :=Quiet[Ξ /.FindRoot[т[Ξ]-ξ, {Ξ, 0}]]; (* Eigenzeit nach Koordinatenzeit *)
T :=Quiet[д[tk]];
ю[τ_]:=Evaluate[t'[τ]/.sol][[1]];
γ[τ_]:=If[μ==0, "Infinity", ю[τ]]; (* totale ZD *)
R[τ_]:=Evaluate[r[τ]/.sol][[1]]; (* Boyer-Lindquist Radius *)
Φ[τ_]:=Evaluate[φ[τ]/.sol][[1]];
Θ[τ_]:=Evaluate[θ[τ]/.sol][[1]];
ß[τ_]:=Re[Sqrt[X'[τ]^2+Y'[τ]^2+Z'[τ]^2 ]/ю[τ]];
ς[τ_]:=Sqrt[Χi[τ]/Δi[τ]/Σi[τ]]; ς0=Sqrt[χ/δ/Ξ]; (* gravitative ZD *)
ω[τ_]:=2R[τ] a/Χi[τ]; ω0=2r0 a/χ; ωd=2r[τ] a/Χ; (* Frame Dragging Winkelgeschwindigkeit *)
Ω[τ_]:=ω[τ] Sqrt[X[τ]^2+Y[τ]^2]; (* Frame Dragging beobachtete Geschwindigkeit *)
й[τ_]:=ω[τ] яi[τ] ς[τ]; й0=ω0 Ы ς0; (* Frame Dragging lokale Geschwindigkeit *)
ж[τ_]:=Sqrt[ς[τ]^2-1]/ς[τ]; ж0=Sqrt[ς0^2-1]/ς0; (* Fluchtgeschwindigkeit *)
vd[τ_]:=Abs[-((\[Sqrt](-a^4(ε-Lz ωd)^2-2 a^2r[τ]^2 (ε-Lz ωd)^2-
r[τ]^4(ε-Lz ωd)^2+Δ(Σ+a^2 Sin[θ[τ]]^2 (ε-
Lz ωd)^2)))/(Sqrt[-(a^2+r[τ]^2)^2+
a^2 Sin[θ[τ]]^2 Δ](ε - Lz ωd)))];
v[τ_]:=If[μ==0, 1, Evaluate[vlt'[τ]/.sol][[1]]]; (* lokale Dreiergeschwindigkeit *)
dst[τ_]:=Evaluate[str[τ]/.sol][[1]]; (* Strecke *)
pΘ[τ_]:=Evaluate[pθ[τ] /. sol][[1]]; pΘks[τ_]:=Σi[τ] Θ'[τ]; (* Impuls *)
pR[τ_]:=Evaluate[pr[τ] /. sol][[1]]; pRks[τ_]:=Σi[τ]/Δi[τ] R'[τ];
sh[τ_]:=Re[Sqrt[ß[τ]^2-Ω[τ]^2]];
epot[τ_]:=ε+μ-ekin[τ]; (* potentielle Energie *)
ekin[τ_]:=If[μ==0, ς[τ], 1/Sqrt[1-v[τ]^2]-1]; (* kinetische Energie *)
(* beobachtete Inklination *)
ink0:=б/. Solve[Z'[0]/ю[0] Cos[б]==-Y'[0]/ю[0] Sin[б]&&б>0&&б<2π&&б<δp[r0, a], б][[1]];
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 7) DIFFERENTIALGLEICHUNG |||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
dp= \!\(\*SuperscriptBox[\(Y\),\(Y\)]\); n0[z_]:=Chop[N[z]];
(* Boyer-Lindquist-Koordinaten *)
pr2τ[τ_]:=1/(Σ Δ) (((r[τ]^2+a^2)μ-k)(r[τ]-1)+r[τ] Δ μ+2r[τ](r[τ]^2+a^2) ε^2-2 a ε Lz)-(2pr[τ]^2 (r[τ]-1))/Σ;
pθ2τ[τ_]:=(Sin[θ[τ]]Cos[θ[τ]])/Σ (Lz^2/Sin[θ[τ]]^4-a^2 (ε^2+μ));
DG1={
t'[τ]==ε+(2r[τ](r[τ]^2+a^2)ε-2 a r[τ] Lz)/(Σ Δ),
t[0]==0,
r'[τ]==(pr[τ] Δ)/Σ,
r[0]==r0,
θ'[τ]==pθ[τ]/Σ,
θ[0]==θ0,
φ'[τ]==(2 a r[τ] ε+(Σ-2r[τ])Lz Csc[θ[τ]]^2)/(Σ Δ),
φ[0]==φ0,
pr'[τ]==pr2τ[τ],
pr[0]==pr0,
pθ'[τ]==pθ2τ[τ],
pθ[0]==pθ0,
str'[τ]==vd[τ]/Max[1*^-16, Abs[Sqrt[1-vd[τ]^2]]],
str[0]==0,
vlt'[τ]==vd[τ],
vlt[0]==0
};
(* Kerr-Schild-Koordinaten *)
dr=(pr0 δ)/Ξ; dθ=pθ0/Ξ; dφ=(2a r0 ε+(Ξ-2r0)Lz Csc[θ0]^2)/(Ξ δ)+dr a/δ; dΦ=If[θ0==0, 0, If[θ0==π, 0, dφ]];
φk=φ0+cns/.FindRoot[Sqrt[r0^2+a^2] Cos[φ0+cns]-((r0 Cos[φ0]+a Sin[φ0])),{cns,1}];
DG2={
t''[τ]==(2 ((a^4 Cos[θ[τ]]^4+a^2 Cos[θ[τ]]^2 r[τ]-r[τ]^3-r[τ]^4) r'[τ]^2+r[τ] ((a^2 Cos[θ[τ]]^2-r[τ]^2) t'[τ]^2+r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 θ'[τ]^2-2 a^3 Cos[θ[τ]] (a^2 Cos[θ[τ]]^2+r[τ]^2) Sin[θ[τ]]^3 θ'[τ] φ'[τ]+Sin[θ[τ]]^2 (r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2+a^2 (a^2 Cos[θ[τ]]^2-r[τ]^2) Sin[θ[τ]]^2) φ'[τ]^2+a t'[τ] (a (2 a^2 Cos[θ[τ]]^3 Sin[θ[τ]]+r[τ]^2 Sin[2 θ[τ]]) θ'[τ]+2 (-a^2 Cos[θ[τ]]^2+r[τ]^2) Sin[θ[τ]]^2 φ'[τ]))+r'[τ] ((a^4 Cos[θ[τ]]^4+2 a^2 Cos[θ[τ]]^2 r[τ]-2 r[τ]^3-r[τ]^4) t'[τ]+a (a r[τ] (2 a^2 Cos[θ[τ]]^3 Sin[θ[τ]]+r[τ]^2 Sin[2 θ[τ]]) θ'[τ]+(-a^4 Cos[θ[τ]]^4-2 a^2 Cos[θ[τ]]^2 r[τ]+2 r[τ]^3+r[τ]^4) Sin[θ[τ]]^2 φ'[τ]))))/(a^2 Cos[θ[τ]]^2+r[τ]^2)^3,
t'[0]==Limit[(ц0 (-dr+a Sin[θ1]^2 dΦ))/(-1+ц0)+\[Sqrt]((1/((-1+ц0)^2 Ξ))(Ξ (dr^2+(-1+ц0) (μ-Ξ dθ^2))+Sin[θ1]^2 dΦ (-2a Ξ dr-(-1+ц0) χ dΦ+ц0^2 a^2 Ξ Sin[θ1]^2 dΦ))), θ1->θ0],
t[0]==0,
r''[τ]==(-8 (a^2 Cos[θ[τ]]^2-r[τ]^2) (a^2 Cos[2 θ[τ]]+r[τ] (2+r[τ])) r'[τ]^2+4 r'[τ] (4 (a^2 Cos[θ[τ]]^2-r[τ]^2) (-2 r[τ]+a^2 Sin[θ[τ]]^2) t'[τ]+2 a^2 (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 Sin[2 θ[τ]] θ'[τ]-a Sin[θ[τ]]^2 (2 r[τ] (a^2 Cos[θ[τ]]^2 (-4+a^2+a^2 Cos[2 θ[τ]])+2 r[τ] ((2+a^2+a^2 Cos[2 θ[τ]]) r[τ]+r[τ]^3-a^2 Sin[θ[τ]]^2))+a^4 Sin[2 θ[τ]]^2) φ'[τ])+2 (a^2+(-2+r[τ]) r[τ]) (4 (a^2 Cos[θ[τ]]^2-r[τ]^2) t'[τ]^2+4 r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 θ'[τ]^2+8 a (-a^2 Cos[θ[τ]]^2+r[τ]^2) Sin[θ[τ]]^2 t'[τ] φ'[τ]+Sin[θ[τ]]^2 (4 r[τ] ((a^2 Cos[θ[τ]]^2+r[τ]^2)^2-a^2 r[τ] Sin[θ[τ]]^2)+a^4 Sin[2 θ[τ]]^2) φ'[τ]^2))/(8 (a^2 Cos[θ[τ]]^2+r[τ]^2)^3),
r'[0]==dr,
r[0]==r0,
θ''[τ]==(4 a^2 r[τ] Sin[2 θ[τ]] (r'[τ]+t'[τ])^2-8 r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 r'[τ] θ'[τ]+2 a^2 (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 Sin[2 θ[τ]] θ'[τ]^2-8 a ((Cos[θ[τ]] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 Sin[θ[τ]]+r[τ] (a^2+r[τ]^2) Sin[2 θ[τ]]) r'[τ]+r[τ] (a^2+r[τ]^2) Sin[2 θ[τ]] t'[τ]) φ'[τ]+(2 a^6 Cos[θ[τ]]^4+r[τ] (a^4 Cos[θ[τ]]^2 (5+Cos[2 θ[τ]]) r[τ]+2 a^2 (2+Cos[2 θ[τ]]) r[τ]^3+2 r[τ]^5+2 a^2 (a^2 (3+Cos[2 θ[τ]])+4 r[τ]^2) Sin[θ[τ]]^2)) Sin[2 θ[τ]] φ'[τ]^2)/(4 (a^2 Cos[θ[τ]]^2+r[τ]^2)^3),
θ'[0]==dθ,
θ[0]==θ0,
φ''[τ]==If[θ[τ]==0, 0, (4 (a^3 Cos[θ[τ]]^2-a r[τ]^2) r'[τ]^2+4 (a^3 Cos[θ[τ]]^2-a r[τ]^2) t'[τ]^2+4 a r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2 θ'[τ]^2-8 (a^2 Cos[θ[τ]]^2+r[τ]^2) (Cot[θ[τ]] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2+a^2 r[τ] Sin[2 θ[τ]]) θ'[τ] φ'[τ]+a Sin[θ[τ]]^2 (4 r[τ] ((a^2 Cos[θ[τ]]^2+r[τ]^2)^2-a^2 r[τ] Sin[θ[τ]]^2)+a^4 Sin[2 θ[τ]]^2) φ'[τ]^2+8 a t'[τ] (2 Cot[θ[τ]] r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2) θ'[τ]+a (-a^2 Cos[θ[τ]]^2+r[τ]^2) Sin[θ[τ]]^2 φ'[τ])+8 r'[τ] ((a^3 Cos[θ[τ]]^2-a r[τ]^2) t'[τ]+a Cot[θ[τ]] (a^2 Cos[θ[τ]]^2+r[τ]^2) (a^2 Cos[θ[τ]]^2+r[τ] (2+r[τ])) θ'[τ]-(r[τ] (a^2 Cos[θ[τ]]^2+r[τ]^2)^2+a^2 (a^2 Cos[θ[τ]]^2-r[τ]^2) Sin[θ[τ]]^2) φ'[τ]))/(4 (a^2 Cos[θ[τ]]^2+r[τ]^2)^3)],
φ'[0]==dΦ,
φ[0]==φk,
str'[τ]==vd[τ]/Max[1*^-16, Abs[Sqrt[1-vd[τ]^2]]],
str[0]==0,
vlt'[τ]==vd[τ],
vlt[0]==0
};
DGL=If[crd==1, DG1, DG2];
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 8) INTEGRATION |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
sol=
NDSolve[DGL, {t, r, θ, φ, str, vlt, pr, pθ}, {τ, 0, tmax},
WorkingPrecision-> wp,
MaxSteps-> Infinity,
Method-> mta,
InterpolationOrder-> All,
StepMonitor :> (laststep=plunge; plunge=τ;
stepsize=plunge-laststep;), Method->{"EventLocator",
"Event" :> (If[stepsize<1*^-4, 0, 1])}];
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 9) KOORDINATEN |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
XBL[τ_]:=Evaluate[Sqrt[r[τ]^2+a^2] Sin[θ[τ]] Cos[φ[τ]]/.sol][[1]];
YBL[τ_]:=Evaluate[Sqrt[r[τ]^2+a^2] Sin[θ[τ]] Sin[φ[τ]]/.sol][[1]];
Z[τ_]:=Evaluate[r[τ] Cos[θ[τ]]/.sol][[1]];
XKS[τ_]:=Evaluate[((r[τ] Cos[φ[τ]]+a Sin[φ[τ]]) Sin[θ[τ]])/.sol][[1]];
YKS[τ_]:=Evaluate[((r[τ] Sin[φ[τ]]-a Cos[φ[τ]]) Sin[θ[τ]])/.sol][[1]];
X[τ_]:=If[crd==1, XBL[τ], XKS[τ]];
Y[τ_]:=If[crd==1, YBL[τ], YKS[τ]];
xBL[τ_]:=Evaluate[Sqrt[r[τ]^2+A^2] Sin[θ[τ]] Cos[φ[τ]]/.sol][[1]];
yBL[τ_]:=Evaluate[Sqrt[r[τ]^2+A^2] Sin[θ[τ]] Sin[φ[τ]]/.sol][[1]];
z[τ_]:=Z[τ];
xKS[τ_]:=Evaluate[((r[τ] Cos[φ[τ]]+A Sin[φ[τ]]) Sin[θ[τ]])/.sol][[1]];
yKS[τ_]:=Evaluate[((r[τ] Sin[φ[τ]]-A Cos[φ[τ]]) Sin[θ[τ]])/.sol][[1]];
x[τ_]:=If[crd==1, xBL[τ], xKS[τ]];
y[τ_]:=If[crd==1, yBL[τ], yKS[τ]];
XYZ[τ_]:=Sqrt[X[τ]^2+Y[τ]^2+Z[τ]^2]; XY[τ_]:=Sqrt[X[τ]^2+Y[τ]^2]; (* kartesischer Radius *)
Xyz[{x_, y_, z_}, α_]:={x Cos[α]-y Sin[α], x Sin[α]+y Cos[α], z}; (* Rotationsmatrix *)
xYz[{x_, y_, z_}, β_]:={x Cos[β]+z Sin[β], y, z Cos[β]-x Sin[β]};
xyZ[{x_, y_, z_}, ψ_]:={x, y Cos[ψ]-z Sin[ψ], y Sin[ψ]+z Cos[ψ]};
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 10) PLOT EINSTELLUNGEN |||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
PR=1.2r0; (* Plot Range *)
VP={r0, r0, r0}; (* Perspektive x,y,z *)
d1=10; (* Schweiflänge *)
plp=50; (* Flächenplot Details *)
w1l=0; w2l=0; w1r=0; w2r=0; (* Startperspektiven *)
Mrec=100; mrec=10; (* Parametric Plot Subdivisionen *)
imgsize=380; (* Bildgröße *)
s[text_]:=Style[text, FontSize->font]; font=11; (* Anzeigestil *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 11) PLOT NACH KOORDINATENZEIT ||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
display[T_]:=Grid[{
{s[" t coord"], " = ", s[n0[tk]], s["GM/c³"], s[dp]},
{If[μ==0, s[" affineP"], s[" τ propr"]], " = ", s[n0[T]], s["GM/c³"], s[dp]},
{s[" γ total"], " = ", s[n0[γ[T]-If[crd==1, 0, -2 R'[T] R[T]/Δi[T]]]], s["dt/dτ"], s[dp]},
{s[" ς gravt"], " = ", s[n0[ς[T]]], s["dt/dτ"], s[dp]},
{s[" r coord"], " = ", s[n0[R[T]]], s["GM/c²"], s[dp]},
{s[" φ longd"], " = ", s[n0[Φ[T] 180/π]], s["deg"], s[dp]},
{s[" θ lattd"], " = ", s[n0[Θ[T] 180/π]], s["deg"], s[dp]},
{s[" M irred"], " = ", s[n0[mirr]], s["M"], s[dp]},
{s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" Ř crc.φ"], " = ", s[n0[яi[T]]], s["GM/c²"], s[dp]},
{s[" Σ crc.θ"], " = ", s[n0[Sqrt[Σi[T]]]], s["GM/c²"], s[dp]},
{s[" E kinet"], " = ", s[n0[ekin[T]]], s["mc²"], s[dp]},
{s[" E poten"], " = ", s[n0[epot[T]]], s["mc²"], s[dp]},
{s[" E total"], " = ", s[n0[ε]], s["mc²"], s[dp]},
{s[" CarterQ"], " = ", s[N[Q]], s["GMm/c"], s[dp]},
{s[" a SpinP"], " = ", s[n0[a]], s["GM²/c"], s[dp]},
If[dsp==1, {s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" d\.b2r/dτ\.b2"], " = ", s[n0[Evaluate[r''[T] /. sol][[1]]]], s["c⁴/G/M"], s[dp]}],
If[dsp==1, {s[" L polar"], " = ", s[n0[If[crd==1, pΘ[T], pΘks[T]]]], s["GMm/c"], s[dp]},
{s[" d\.b2φ/dτ\.b2"], " = ", s[n0[Evaluate[φ''[T] /. sol][[1]]]], s["c⁶/G²/M²"], s[dp]}],
If[dsp==1, {s[" p r.mom"], " = ", s[n0[If[crd==1, pR[T], pRks[T]]]], s["mc"], s[dp]},
{s[" d\.b2θ/dτ\.b2"], " = ", s[n0[Evaluate[θ''[T] /. sol][[1]]]], s["c⁶/G²/M²"], s[dp]}],
{s[" R carts"], " = ", s[n0[XYZ[T]]], s["GM/c²"], s[dp]},
{s[" x carts"], " = ", s[n0[X[T]]], s["GM/c²"], s[dp]},
{s[" y carts"], " = ", s[n0[Y[T]]], s["GM/c²"], s[dp]},
{s[" z carts"], " = ", s[n0[Z[T]]], s["GM/c²"], s[dp]},
{s[" s dstnc"], " = ", s[n0[dst[T]]], s["GM/c²"], s[dp]},
{s[" ω fdrag"], " = ", s[n0[ω[T]]], s["c³/G/M"], s[dp]},
{s[" v fdrag"], " = ", s[n0[й[T]]], s["c"], s[dp]},
{s[" Ω fdrag"], " = ", s[n0[Ω[T]]], s["c"], s[dp]},
{s[" v propr"], " = ", s[n0[v[T]/Sqrt[1-v[T]^2]]], s["c"], s[dp]},
{s[" v obsvd"], " = ", s[n0[ß[T]]], s["c"], s[dp]},
{s[" v escpe"], " = ", s[n0[ж[T]]], s["c"], s[dp]},
{s[" v delay"], " = ", s[n0[sh[T]]], s["c"], s[dp]},
{s[" v local"], " = ", s[n0[v[T]]], s["c"], s[dp]},
{s[" "], s[" "], s[" "], s[" "]}},
Alignment-> Left, Spacings-> {0, 0}];
plot1a[{xx_, yy_, zz_, tk_, w1_, w2_}]:= (* Animation *)
Show[Graphics3D[{
{PointSize[0.009], Red, Point[
Xyz[xyZ[{x[T], y[T], z[T]}, w1], w2]]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None, w1, w2],
If[crd==1, If[a==0, {},
Graphics3D[{{PointSize[0.009], Purple, Point[
Xyz[xyZ[{
Sin[-φ0-ω0 tk+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ω0 tk+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2]]}}]],
If[a==0, {},
Graphics3D[{{PointSize[0.009], Purple, Point[
Xyz[xyZ[{
Sin[-φ0-ц0 a Ξ/χ tk+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ц0 a Ξ/χ tk+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2]]}}]]],
If[crd==1, If[tk==0, {}, If[a==0, {},
ParametricPlot3D[
Xyz[xyZ[{
Sin[-φ0-ω0 tt+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ω0 tt+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2],
{tt, Max[0, tk-199/100 π/ω0], tk},
PlotStyle -> {Thickness[0.001], Dashed, Purple},
PlotPoints-> Automatic,
MaxRecursion-> mrec]]],
If[tk==0, {}, If[a==0, {},
ParametricPlot3D[
Xyz[xyZ[{
Sin[-φ0-ц0 a Ξ/χ tt+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ц0 a Ξ/χ tt+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2],
{tt, Max[0, tk-199/100 π/ω0], tk},
PlotStyle -> {Thickness[0.001], Dashed, Purple},
PlotPoints-> Automatic,
MaxRecursion-> mrec]]]],
If[tk==0, {},
Block[{$RecursionLimit = Mrec},
ParametricPlot3D[
Xyz[xyZ[{x[tt], y[tt], z[tt]}, w1], w2], {tt, 0, Max[1*^-16, T-d1/3]},
PlotStyle-> {Thickness[0.003], Gray},
PlotPoints-> Automatic,
MaxRecursion-> mrec]]],
Block[{$RecursionLimit = Mrec},
If[tk==0, {},
ParametricPlot3D[
Xyz[xyZ[{x[tt], y[tt], z[tt]}, w1], w2], {tt, Max[0, T-d1], T},
PlotStyle-> {Thickness[0.004]},
ColorFunction-> Function[{x, y, z, t},
Hue[0, 1, 0.5, Max[Min[(-T+(t+d1))/d1, 1], 0]]],
ColorFunctionScaling-> False,
PlotPoints-> Automatic,
MaxRecursion-> mrec]]],
ViewPoint-> {xx, yy, zz}];
Quiet[Do[
Print[Rasterize[Grid[{{
plot1a[{0, -Infinity, 0, tk, w1l, w2l}],
plot1a[{0, 0, Infinity, tk, w1r, w2r}],
display[Quiet[д[tk]]]
}}, Alignment->Left]]],
{tk, 0, TMax, TMax}]]
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 12) PLOT NACH EIGENZEIT ||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
display[T_]:=Grid[{
{If[μ==0, s[" affineP"], s[" τ propr"]], " = ", s[n0[tp]], s["GM/c³"], s[dp]},
{s[" t coord"], " = ", s[n0[т[tp]]], s["GM/c³"], s[dp]},
{s[" γ total"], " = ", s[n0[γ[tp]-If[crd==1, 0, -2 R'[tp] R[tp]/Δi[tp]]]], s["dt/dτ"], s[dp]},
{s[" ς gravt"], " = ", s[n0[ς[tp]]], s["dt/dτ"], s[dp]},
{s[" r coord"], " = ", s[n0[R[tp]]], s["GM/c²"], s[dp]},
{s[" φ longd"], " = ", s[n0[Φ[tp] 180/π]], s["deg"], s[dp]},
{s[" θ lattd"], " = ", s[n0[Θ[tp] 180/π]], s["deg"], s[dp]},
{s[" M irred"], " = ", s[n0[mirr]], s["M"], s[dp]},
{s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" Ř crc.φ"], " = ", s[n0[яi[tp]]], s["GM/c²"], s[dp]},
{s[" Σ crc.θ"], " = ", s[n0[Sqrt[Σi[tp]]]], s["GM/c²"], s[dp]},
{s[" E kinet"], " = ", s[n0[ekin[tp]]], s["mc²"], s[dp]},
{s[" E poten"], " = ", s[n0[epot[tp]]], s["mc²"], s[dp]},
{s[" E total"], " = ", s[n0[ε]], s["mc²"], s[dp]},
{s[" CarterQ"], " = ", s[N[Q]], s["GMm/c"], s[dp]},
{s[" a SpinP"], " = ", s[n0[a]], s["GM²/c"], s[dp]},
If[dsp==1, {s[" L axial"], " = ", s[n0[Lz]], s["GMm/c"], s[dp]},
{s[" d\.b2r/dτ\.b2"], " = ", s[n0[Evaluate[r''[tp] /. sol][[1]]]], s["c⁴/G/M"], s[dp]}],
If[dsp==1, {s[" L polar"], " = ", s[n0[If[crd==1, pΘ[tp], pΘks[tp]]]], s["GMm/c"], s[dp]},
{s[" d\.b2φ/dτ\.b2"], " = ", s[n0[Evaluate[φ''[tp] /. sol][[1]]]], s["c⁶/G²/M²"], s[dp]}],
If[dsp==1, {s[" p r.mom"], " = ", s[n0[If[crd==1, pR[tp], pRks[tp]]]], s["mc"], s[dp]},
{s[" d\.b2θ/dτ\.b2"], " = ", s[n0[Evaluate[θ''[tp] /. sol][[1]]]], s["c⁶/G²/M²"], s[dp]}],
{s[" R carts"], " = ", s[n0[XYZ[tp]]], s["GM/c²"], s[dp]},
{s[" x carts"], " = ", s[n0[X[tp]]], s["GM/c²"], s[dp]},
{s[" y carts"], " = ", s[n0[Y[tp]]], s["GM/c²"], s[dp]},
{s[" z carts"], " = ", s[n0[Z[tp]]], s["GM/c²"], s[dp]},
{s[" s dstnc"], " = ", s[n0[dst[tp]]], s["GM/c²"], s[dp]},
{s[" ω fdrag"], " = ", s[n0[ω[tp]]], s["c³/G/M"], s[dp]},
{s[" v fdrag"], " = ", s[n0[й[tp]]], s["c"], s[dp]},
{s[" Ω fdrag"], " = ", s[n0[Ω[tp]]], s["c"], s[dp]},
{s[" v propr"], " = ", s[n0[v[tp]/Sqrt[1-v[tp]^2]]], s["c"], s[dp]},
{s[" v obsvd"], " = ", s[n0[ß[tp]]], s["c"], s[dp]},
{s[" v escpe"], " = ", s[n0[ж[tp]]], s["c"], s[dp]},
{s[" v delay"], " = ", s[n0[sh[tp]]], s["c"], s[dp]},
{s[" v local"], " = ", s[n0[v[tp]]], s["c"], s[dp]},
{s[" "], s[" "], s[" "], s[" "]}},
Alignment-> Left, Spacings-> {0, 0}];
plot1b[{xx_, yy_, zz_, tk_, w1_, w2_}]:= (* Animation *)
Show[Graphics3D[{
{PointSize[0.009], Red, Point[
Xyz[xyZ[{x[tp], y[tp], z[tp]}, w1], w2]]}},
ImageSize-> imgsize,
PlotRange-> PR,
SphericalRegion->False,
ImagePadding-> 1],
horizons[A, None, w1, w2],
If[crd==1, If[a==0, {},
Graphics3D[{{PointSize[0.009], Purple, Point[
Xyz[xyZ[{
Sin[-φ0-ω0 т[tp]+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ω0 т[tp]+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2]]}}]],
If[a==0, {},
Graphics3D[{{PointSize[0.009], Purple, Point[
Xyz[xyZ[{
Sin[-φ0-ц0 a Ξ/χ т[tp]+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ц0 a Ξ/χ т[tp]+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2]]}}]]],
If[crd==1, If[tk==0, {}, If[a==0, {},
ParametricPlot3D[
Xyz[xyZ[{
Sin[-φ0-ω0 т[tt]+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ω0 т[tt]+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2],
{tt, Max[0, д[т[tp]-199/100 π/ω0]], tp},
PlotStyle -> {Thickness[0.001], Dashed, Purple},
PlotPoints-> Automatic,
MaxRecursion-> 12]]],
If[tk==0, {}, If[a==0, {},
ParametricPlot3D[
Xyz[xyZ[{
Sin[-φ0-ц0 a Ξ/χ т[tt]+π/2] Sqrt[x0[A]^2+y0[A]^2],
Cos[-φ0-ц0 a Ξ/χ т[tt]+π/2] Sqrt[x0[A]^2+y0[A]^2],
z0[A]}, w1], w2],
{tt, Max[0, д[т[tp]-199/100 π/ω0]], tp},
PlotStyle -> {Thickness[0.001], Dashed, Purple},
PlotPoints-> Automatic,
MaxRecursion-> 12]]]],
If[tk==0, {},
Block[{$RecursionLimit = Mrec},
ParametricPlot3D[
Xyz[xyZ[{x[tt], y[tt], z[tt]}, w1], w2], {tt, 0, Max[1*^-16, tp-d1/3]},
PlotStyle-> {Thickness[0.003], Gray},
PlotPoints-> Automatic,
MaxRecursion-> mrec]]],
If[tk==0, {},
Block[{$RecursionLimit = Mrec},
ParametricPlot3D[
Xyz[xyZ[{x[tt], y[tt], z[tt]}, w1], w2], {tt, Max[0, tp-d1], tp},
PlotStyle-> {Thickness[0.004]},
ColorFunction-> Function[{x, y, z, t},
Hue[0, 1, 0.5, Max[Min[(-tp+(t+d1))/d1, 1], 0]]],
ColorFunctionScaling-> False,
PlotPoints-> Automatic,
MaxRecursion-> mrec]]],
ViewPoint-> {xx, yy, zz}];
Quiet[Do[
Print[Rasterize[Grid[{{
plot1b[{0, -Infinity, 0, tp, w1l, w2l}],
plot1b[{0, 0, +Infinity, tp, w1r, w2r}],
display[tp]
}}, Alignment->Left]]],
{tp, 0, tMax, tMax}]]
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||| 13) EXPORTOPTIONEN |||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* Export als HTML Dokument *)
(* Export["dateiname.html", EvaluationNotebook[], "GraphicsOutput" -> "PNG"] *)
(* Export direkt als Bildsequenz *)
(* Do[Export["dateiname" <> ToString[tk] <> ".png", Rasterize[...] ], {tk, 0, 10, 5}] *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
(* |||||||||||||||| http://kerr.yukerez.net ||||| Simon Tyran, Vienna ||||||||||||||||||| *)
(* |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||| *)
Updatend,
 Edit: weitere Updates (Runge Kutta aktiviert, lange Terme zusammengefasst, Display erweitert, CPU-Auslastung verringert, Display-Beschreibung hinzugefügt, If-Weiche für Photonen mit v=c, ZAMO auf Startposition, ...) Letztes Update: Code so umgestellt dass zum Abstand passende Kreisgeschwindigkeit und Inklinationswinkel automatisch definiert werden können
 Anmelden
 Registrieren
 FAQ
 Suche